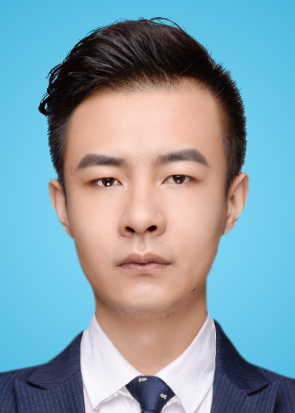
赵宇,男,工学博士,硕士生导师,天津市智能网联汽车安全技术产教协同工程研究中心省部级科研平台骨干教师。
招生方向:
085500机械—02智能网联汽车技术
主要研究方向:智能汽车技术、车辆动力学控制、智能线控底盘
主要科研项目及角色:
1. 环境极限条件下面向复杂交通流智能网联汽车多车协同的动态换道方法研究,立项编号21JCQNJC00810,经费6万元,2021.10-2023.09,天津市科技局多元基金项目,省部级,项目负责人;
2. 智能新能源汽车线控转向路感模拟器设计,立项编号H2025-095,经费30万元,2024.12-2025.07,津南区科技局天津市揭榜挂帅项目,省部级,项目负责人;
3. 面向复杂交通流的智能网联汽车自主换道策略研究,立项编号2021KJ101,经费6万元,2021.12-2024.06,天津市教委科研计划,局级,项目负责人
4. 基于冗余架构的智能化路感模拟系统设计,立项编号25YDTJC00260,经费5万元,2025.10-2027.09,天津市科技局企业科技特派员项目,省部级,项目负责人;
5. 基于车辆动力学模型的线控转向HIL仿真测试系统,立项编号H25167,经费91.75万元,2025.12-至今,天津德科智控股份有限公司横向项目,项目负责人;
6. 天津市科技领军企业重大创新项目,商用车智能安全驾驶域控制器产品开发应用,2022/05-2025/05,300万,参与;
7. 天津市科技领军企业重大创新项目,基于线控技术的主动式后轮转向系统的研发,2023/04-2026/03, 1483万,参与。
代表性论著及研究成果:
1. Formation Mechanism and Analysis of Intelligent Connected Vehicles Fleet under Meta-Cellular Automata Simulation Conditions作者:Zhao Yu, Wen Lizhi, Wang Lei, Wei Mingjiang, Wang Yu期刊:Applied Mathematics and Nonlinear Sciences,2024,9(1),EI核心;
2. Single-Target Point Navigation for Indoor Differential-Drive Vehicles: Integrating Constrained-Sampling Rapidly Exploring Random Tree and Dynamic Window作者:Zhao Yu, Lu Xiaoyu, Guan Zhiwei, Li Zhijie, Wang Weiqiang期刊:World Electric Vehicle Journal,2026,17(3),EI核心
3. Vehicle Sensor Steering System Control Based on Steering by Wire and Active Fault Tolerance.作者: Zhao, Yu , Guan, Zhiwei, Li, Zhijie ,Wang, Weiqiang 期刊:Jordan Journal of Mechanical and Industrial Engineering,2026,20(2),EI核心
E-mail:313758066@qq.com


